top of page
物流・ロジスティクス

物流・ロジスティクスに関連する気になるカタログにチェックを入れると、まとめてダウンロードいただけます。

ホーム

>

物流・ロジスティクス

>

倉庫内ロボットの導入とは?課題と対策・製品を解説

mushimegane.png

目的・課題で絞り込む

​カテゴリで絞り込む

庫内作業効率化
産業車両・運搬車両活用
情報機器・ソフトウェア活用
物流業務改善支援
保管・輸配送最適化
包装システム活用
その他物流・ロジスティクス
nowloading.gif

保管における倉庫内ロボットの導入とは?

保管の倉庫内ロボットの導入とは、倉庫内での商品の入出庫、ピッキング、棚への格納といった保管業務を自動化するために、自律走行ロボットや協働ロボットなどのロボット技術を活用することです。これにより、人手不足の解消、作業効率の向上、ヒューマンエラーの削減、作業環境の改善などを目指します。

各社の製品

​▼チェックした製品のカタログをダウンロード

絞り込み条件:

​一度にダウンロードできるカタログは20件までです。

​▼チェックした製品のカタログをダウンロード

パレット 『ウッドプラスチックパレット』

パレット 『ウッドプラスチックパレット』
ウッドプラスチックパレットは、環境に優しいウッドプラスチックを原材料としたバイオマス由来の繊維強化プラスチックパレットです。 冷蔵倉庫等、幅広い温度帯で使用可能。高剛性のため、自動倉庫にも対応しています。 ハンドリフト対応モデルやパレットサポーター対応モデル等もご用意しております。 【特徴】 ○バイオマス由来の繊維強化プラスチックパレット ○二酸化炭素排出削減 ○幅広い温度帯で使用可能(冷蔵倉庫可) ○自動倉庫対応(高剛性) ○JIS-A種相当 詳しくはお問い合わせ、またはカタログをダウンロードしてください。

マテハン効率を引き上げる床目地ジョイント段差対策工事

マテハン効率を引き上げる床目地ジョイント段差対策工事
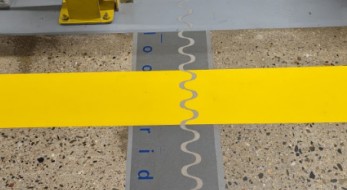
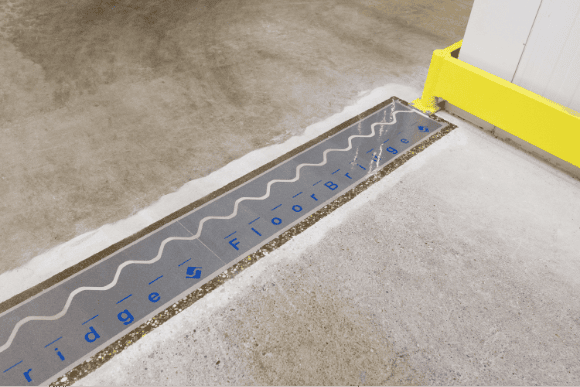
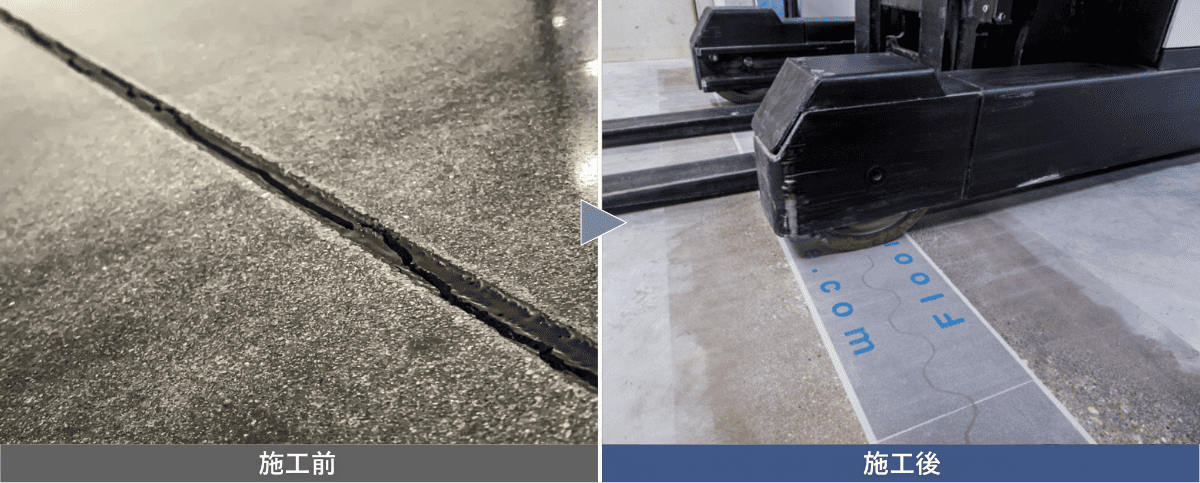
マテハン効率を引き上げるには、搬送設備や作業手順だけでなく、床の目地・ジョイント段差を整えることも重要です。 物流倉庫や工場では、フォークリフト、AGV、AMR、台車、ハンドリフトが同じ動線を繰り返し通行します。 目地まわりの角欠けやジョイント部のレベル差があると、通過時の衝撃によって減速、荷物の揺れ、搬送停止、車輪の摩耗、作業ロスが発生しやすくなります。 フロアエージェントのフロアブリッジ設置工事では、マテハン機器が通るラインを確認し、必要な目地・ジョイント部分を滑らかにつなぎます。 床側の障害を減らすことで、搬送スピードの維持、荷崩れリスクの軽減、AGVの停止対策、作業者の負担軽減につなげることができます。 既存倉庫では、運用を止めにくい場合もあるため、対象箇所を絞った部分施工や、夜間・休日施工の検討も可能です。 土間工事、研磨、床補修、不陸調査まで対応する床専門会社として、単なる補修ではなく、物流現場の生産性を見据えた床改善を提案します。 マテハン効率に課題を感じている方は、フロアエージェントのホームページをご覧ください。

倉庫や工場床の目地・ジョイント・段差解消|フロアブリッジ工事

倉庫や工場床の目地・ジョイント・段差解消|フロアブリッジ工事
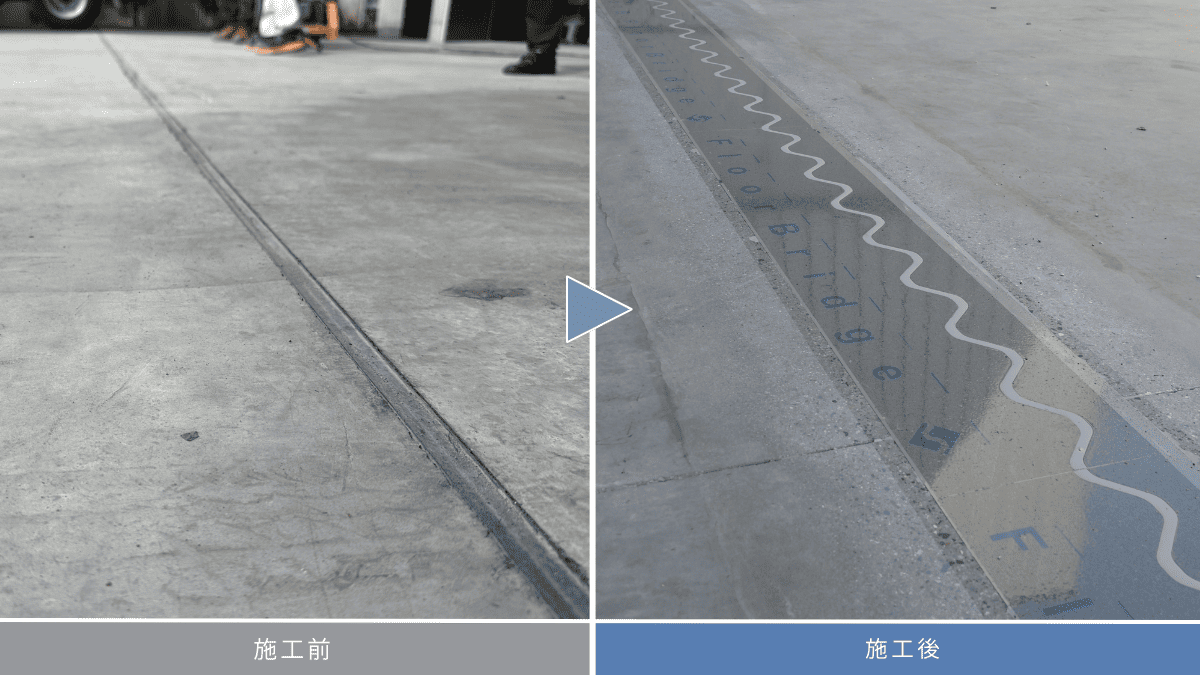
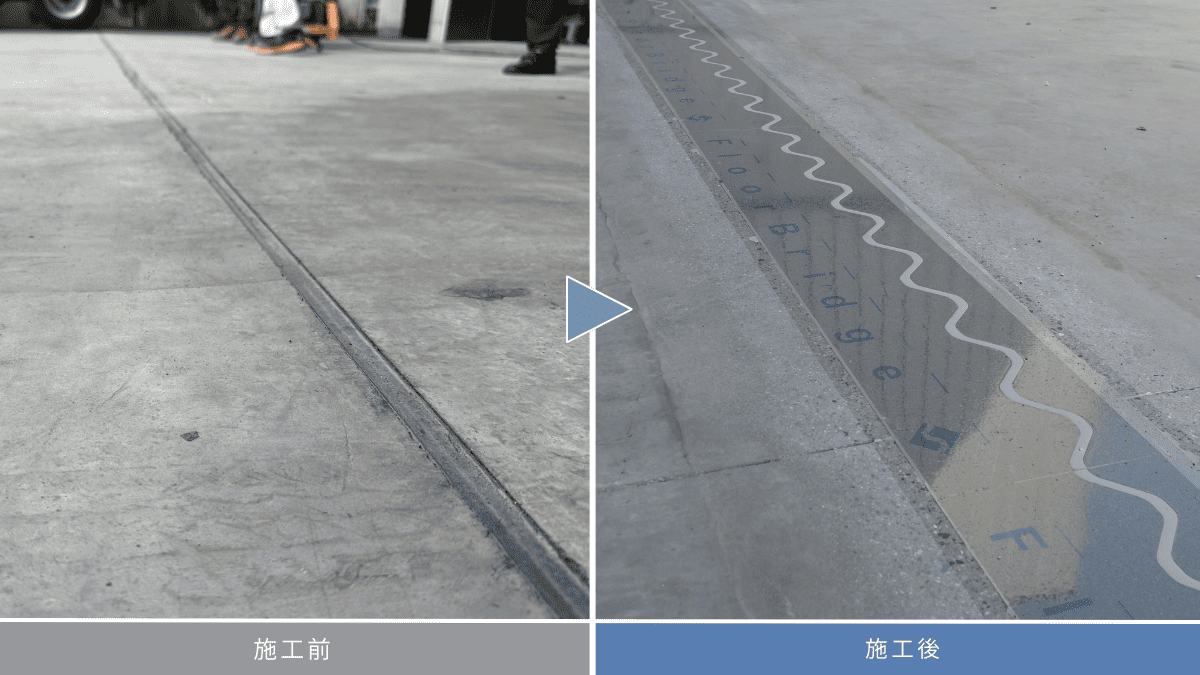
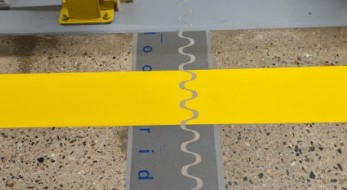
フロアブリッジ設置工事は、物流倉庫や工場のコンクリート床にある目地・ジョイントまわりの段差や欠けを整え、フォークリフト、台車、AGV・AMRが通行しやすい床面へ改善する工事です。 目地の角欠け、ジョイント部の沈み、打継ぎ部のレベル差は、小さく見えても走行時の衝撃、振動、騒音、荷崩れ、作業ロスにつながります。フロアエージェントでは、欠けた部分を埋めるだけでなく、車両がどの方向から目地を通過するのか、荷重がどこにかかるのか、走行頻度や周辺床の劣化状態まで確認します。そのうえで必要な範囲にフロアブリッジを設置し、前後の床を滑らかにつなぐことで、搬送機器が引っかかりにくい床環境を目指します。 繰り返し補修しても同じ目地が傷む場合は、欠損箇所ではなく走行ライン全体で対策を考えることが重要です。当社は土間工事、研磨、床補修、不陸調査まで対応する床専門会社として、長期使用を見据えた段差対策を提案します。 現地では施工箇所数、下地の傷み、施設稼働状況も確認し、夜間や休日の施工計画にも対応できます。目地・ジョイント段差でお困りの際は、まずはぜひお気軽にフロアエージェントのホームページをご覧ください。

倉庫床の目地段差を解消しAGVの生産性を向上する工事

倉庫床の目地段差を解消しAGVの生産性を向上する工事
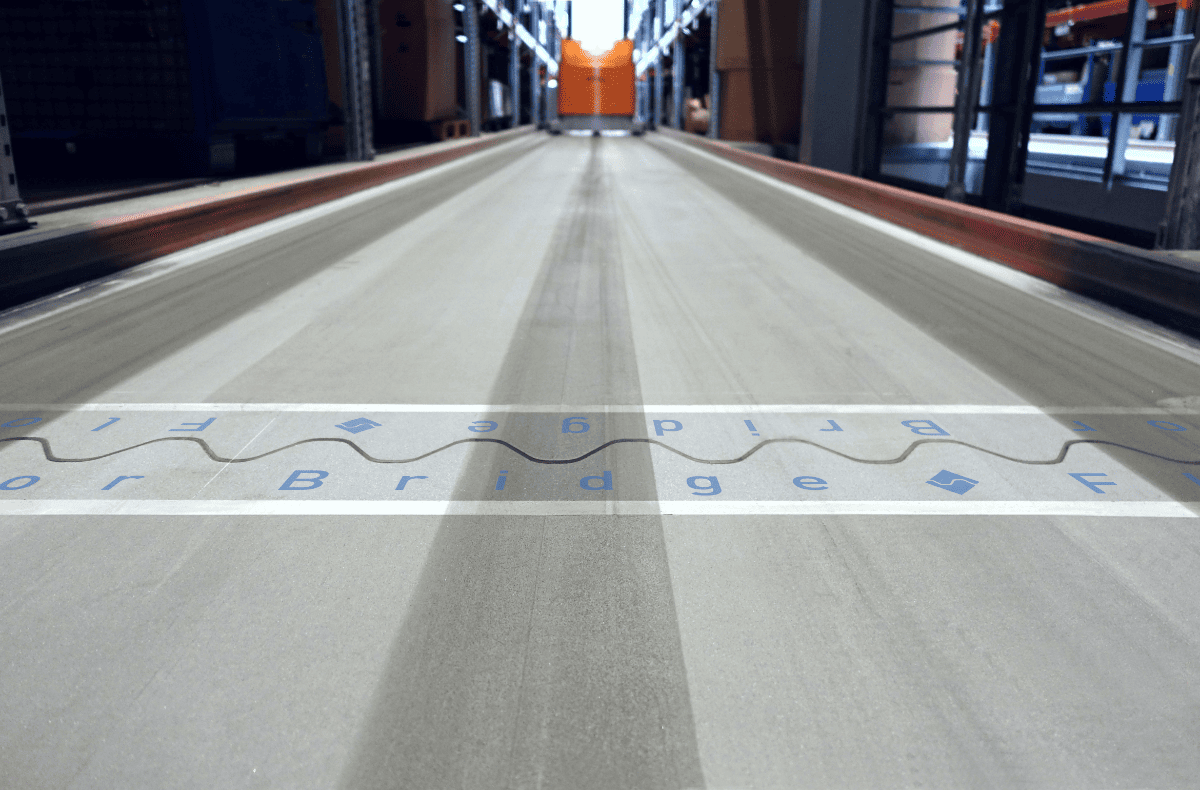
AGVの生産性を高めるには、搬送機器の設定だけでなく、走行ライン上にある目地・ジョイント段差を事前に整えることが重要です。 倉庫床では、目地まわりの欠け、ジョイント部のレベル差、打継ぎ部の段差が、AGVの停止、走行ズレ、センサーエラー、積荷の揺れにつながる場合があります。 人が運転すれば通過できる段差でも、自動搬送設備では搬送リズムの乱れや待機時間の増加につながります。 フロアエージェントのフロアブリッジ設置工事では、AGVの予定ルート、走行頻度、積載荷重、充電エリアや搬入口との位置関係を確認し、 必要な目地・ジョイント部分を整えます。段差を点ではなく走行ラインとして捉え、前後の床と滑らかにつなぐことで、停止や減速、搬送エラー、荷物への衝撃を抑えることを目指します。 導入後に不具合が出てから設備側だけで調整するより、導入前に床を確認しておくことで、自動倉庫化の計画を進めやすくなります。 当社は研磨、床補修、土間工事にも対応しているため、AGV導入前の床確認から段差対策まで一貫して相談できます。倉庫床の目地・ジョイント段差でお困りの際は、フロアエージェントのホームページをご覧ください。

有限会社広島ピーエス 会社案内

有限会社広島ピーエス 会社案内
有限会社広島ピーエスは、自動車部品製造から始まり、鉄工所を経て 現在は 『スキルのつかない仕事はロボットに』 『すべてのひとが一生懸命に働けることを選べる環境づくり』 『ひとがスキルを身につけることで持続可能な社会を搬送分野で創ること』 を目指しています。 一貫して品質を重視し、企画・設計から製作、試作から検証、量産体制への 移行までの速さで、お客様の様々なニーズに対応しております。 【事業内容】 ■搬送用容器の設計、開発、販売 ■スマート場内物流(AGV、移載装置、専用台車)のご提案 ■レンタル業務(セミモジュール台車、Lパケ)

【気軽に試せる!】シンプルパッケージ(TiTraG)

【気軽に試せる!】シンプルパッケージ(TiTraG)
『TiTraGシリーズ』は、二次元コードを碁盤目状に敷設した床面上を読み取りながら搬送する自律搬送型ロボットです。従来、棚まで移動してピッキングを行っていた作業を、自律搬送型ロボットに置き換えることによって、作業時間を大幅に削減することが出来ます。「シンプルパッケージ:自律搬送型ロボットTiTraG500」は、本格的な自動化をご検討されているお客様に対して、その前段階として自律搬送型ロボットの特長などをご確認いただき、実際に導入後のイメージを持つことで導入に対する不安及び懸念などを払拭させていただきます。

倉庫内自動搬送ロボット『inViaロボット』<機能編>

倉庫内自動搬送ロボット『inViaロボット』<機能編>
『inViaロボット』の大きな特長は、 自動搬送ロボットとAIを搭載したソフトウェアを使用し 効率的なワークフローを作成することです。 AI搭載のソフトウェアで、出荷数に合わせて在庫の配置を最適化し、 非効率でコストのかかる人の倉庫内歩行を削減。 昼夜を問わずスムーズな運用をすることで、 倉庫内の正確性の精度と生産性を劇的に向上させることができます。 【inViaロボット導入の大きな3つのメリット】 ■正確性 ・ロボットが対象のトートそのものをピッキングするため99.9%の正確率 ■効率化 ・より効率的なワークフローを構築 ■生産性 ・世の中の動きに合わせてEコマースなどの需要の増減に柔軟に対応可能 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

物流倉庫床の段差をフラット化するフロアブリッジ工事 | 段差解消

物流倉庫床の段差をフラット化するフロアブリッジ工事 | 段差解消
倉庫床の段差をフラット化するフロアブリッジ設置工事は、物流倉庫や工場の目地・ジョイントまわりに発生する段差や欠けを、搬送機器が通行しやすい床面へ整える工事です。 倉庫床では、打継ぎ部や伸縮目地の角欠け、ジョイント部の沈み込みにより、フォークリフトやAGV、台車が通過するたびに衝撃や振動が発生します。 小さな段差でも、毎日の搬送動線上にあると、荷物の揺れ、走行速度の低下、車輪への負担、作業者のストレスにつながります。 フロアエージェントではフォークリフトAGVやフォークリフトの走行が想定される目地・ジョイント部分にフロアブリッジを設置します。 前後の床と滑らかにつなぐことで、ガタンという衝撃を抑え、搬送機器が通過しやすいフラットな床環境を目指します。 単に欠けを埋める補修では、同じ箇所が再び傷む場合があります。当社は土間工事、研磨、床補修、不陸調査にも対応しているため、 走行ライン全体を見た長期耐久の提案が可能です。既存倉庫では、対象箇所を絞った部分施工や夜間施工の相談も可能です。倉庫床の目地・ジョイント段差でお困りの際は、フロアエージェントのホームページをご覧ください。

フォークリフト荷崩れ対策に、床の目地・ジョイント・段差解消工事

フォークリフト荷崩れ対策に、床の目地・ジョイント・段差解消工事
フォークリフト走行時の荷崩れは、運転操作や積載方法だけでなく、倉庫床の目地・ジョイント段差が原因になることがあります。 物流倉庫や工場では、目地まわりの角欠け、ジョイント部の段差、打継ぎ部のレベル差を通過するたびに、車体と荷物へ衝撃が伝わります。 その衝撃が積み重なると、パレット上の荷物がずれる、荷崩れしやすくなる、走行速度を落とさざるを得ないなど、作業効率と安全性に影響します。 フロアエージェントのフロアブリッジ設置工事では、荷崩れが起きやすい走行ライン、搬入口、荷捌き場、バース付近、保管エリアの出入口などを確認し、目地やジョイントの段差を滑らかにつなぎます。 床から伝わるガタンという衝撃を抑えることで、荷物への負担を減らし、安定した搬送を支えます。荷崩れ、減速、振動、目地まわりの破損でお困りの際は、フロアエージェントのホームページをご覧ください。

ACRシステム『HAIPICKシステム』

ACRシステム『HAIPICKシステム』
『HAIPICKシステム』は、スマートなピッキング、搬送、ソーティングを 可能にし、カスタマイズによって様々な運用に合わせた導入を実現する ACRシステムです。 HAIPICKロボット、スマート充電スタンド、カスタマイズされた保管棚、 多機能ワークステーション、HAIQシステムなどを搭載し、具体的な ユースケースと倉庫自動化のカスタマイズに応じたソリューションを お客様に提供いたします。 【ラインアップ】 ■HAIPICK A42 複数トート対応ACR ■HAIPICK A42D ダブルディープ自動ケースハンドリングロボット ■HAIPICK A42N カートンピッキングACR ■HAIPICK A42T 伸縮昇降自動ケースハンドリングロボ ■HAIPORT 自動ケースローダーポート ※詳しくはPDFをダウンロードしていただくか、お気軽にお問い合わせください。

リーチ式フォークリフトのタイヤ摩耗を抑える床の段差解消工事

リーチ式フォークリフトのタイヤ摩耗を抑える床の段差解消工事
リーチ式フォークリフトは、狭い通路での荷役や高所ラックへの入出庫に適した車両ですが、タイヤ径が小さいため、床の目地・ジョイント段差の影響を受けやすい特徴があります。 物流倉庫や工場では、目地まわりの角欠け、ジョイント部の段差、打継ぎ部のレベル差を繰り返し通過することで、タイヤに衝撃が集中し、摩耗、欠け、ベアリングへの負担、走行時の振動、車両故障につながる場合があります。 フロアエージェントのフロアブリッジ設置工事では、リーチ式フォークリフトの走行ラインを確認し、必要な目地・ジョイント部分をフラットにつなぎます。 小径タイヤがガタンと落ち込む衝撃を抑えることで、タイヤ摩耗の軽減、車両メンテナンス負担の低減、安定走行を目指せます。 単に欠けを埋める補修では、同じ箇所が再欠損しやすく、車両側の負担も残ることがあります。当社は土間工事、研磨、床補修、不陸調査に対応する床専門会社として、倉庫運用と車両保全の両面から床改善を提案します。点検や修理費の増加が気になる現場にも有効です。 リーチ式フォークリフトのタイヤ摩耗や故障でお困りの際は、フロアエージェントのホームページをご覧ください。

【倉庫の自動化実現】ロボットソーター『t-Sort』※レンタル有

【倉庫の自動化実現】ロボットソーター『t-Sort』※レンタル有
小さなロボットで、倉庫が変わる。 t-Sortの”t”は、テーブルの”t”。床置きのパレットや鋼製架台にPVCシートを敷くだけで走行可能。 限られた小さなスペースから大規模なオペレーションまで。 人と共存しながら、幅広い活用ができます。 仕分け用途に合わせた様々なレイアウト設計*にも対応可能です。 *スタンダードプランのみ設計可能 (パッケージプランのレイアウトは選択式となります) 【t-Sortの特長】 ■短期間で簡単に導入可能  最短1日で導入/始動が可能。オペレーションが簡単なので、トレーニング期間も短期化できます。 ■省スペースで運用できる  従来のソーターと比べて、1/3から1/2程度の面積で導入することができます。 ■高い柔軟性と拡張性  小規模導入や、季節ごとの波動に対応した短期間の貸出も可能。増設・撤去も柔軟に対応できます。 ※詳しくはPDF資料をご覧いただくか、お気軽にお問い合わせ下さい。

納入事例  ケース保管用立体自動倉庫

納入事例  ケース保管用立体自動倉庫
立体自動倉庫と作業工程までの仕分け装置をセットしたラインです。

倉庫内自動搬送ロボット『inViaロボット』

倉庫内自動搬送ロボット『inViaロボット』
『inViaロボット』は、ロボット自身がピッキング作業を行うため、 大幅な生産性の向上を可能にする倉庫内自動搬送ロボットです。 自動搬送ロボットとAIを搭載したソフトウェアを使用し効率的な ワークフローを作成。非効率な倉庫の人の歩行を排除します。 昼夜を問わずスムーズな運用をすることで、倉庫内の正確性の精度と 生産性を劇的に向上させることができます。 【機能】 ■ピッキング ■補充と棚戻し ■回収と返品 ■棚卸 ※詳しくはPDFをダウンロードして頂くか、お気軽にお問合せください。

床のAGV走行適正を即時解析 | 物流倉庫向け床精度調査技術

床のAGV走行適正を即時解析 | 物流倉庫向け床精度調査技術
AGVの走行適性を確認するには、倉庫床の平坦性や高低差を事前に把握することが重要です。 見た目では平らに見える床でも、実際にはうねり、不陸、段差があり、AGVの停止、減速、走行ズレにつながる場合があります。 弊社では、専用計測器フロアプロファイラーを使用し、床レベルを0.1mm単位で計測します。 取得したデータは、不陸ヒートマップ、断面グラフとして整理でき、高い箇所、低い箇所、許容値を超える範囲を一目で確認できます。そのため、AGVが走行しやすい床か、どの区間に注意が必要か、どこを是正すべきかを共有しやすくなります。 設備導入後に停止やエラーが発生してから原因を探すのではなく、導入前に床を測定することで、走行ルートや補修計画を具体化できます。 調査後は、高い部分の研磨、低い部分のSL工事や、目地・ジョイント段差のフロアブリッジ置換など、 現場に合う是正、平坦化工事も提案可能です。 全面改修ありきではなく、必要な範囲を数値で見極められる点も特長です。 AGV導入前や自動倉庫化を計画している方は、床精度を測定し走行適性を見える化しませんか? 詳しくは弊社HPをご覧ください。

館内物流ロボットソリューション

館内物流ロボットソリューション
当社では、​ロボットの低価格化が進み、ビル内を様々なロボットが 縦横無人に行き交う時代を見据えて「QBITロボットサービス開発基盤」を用いた 異種複数台のロボットを統合制御する『館内物流ソリューション』を開発しました。 館内での配送集荷業務の他、社内郵便物の配送・備品の貸出回収、施設内での 巡回販売など応用範囲を拡張していき、ロボットも自動搬送ロボットだけでなく 掃除ロボット、警備ロボット等広く施設管理用ロボットとの 統合サービス管理を目指します。 【特長】 ■異種複数ロボットを連携 ■実証実験で利用者側から高評価を受けている ■警備や清掃ロボットも視野に入れ展開可能 ※詳しくはPDFをダウンロードしていただくか、お気軽にお問い合わせください。

AGVのROIを高める目地ジョイント・段差解消工事

AGVのROIを高める目地ジョイント・段差解消工事
AGVのROIを高めるには、車両台数や制御システムだけでなく、走行ライン上の床状態を整えることが重要です。 物流倉庫や工場では、目地・ジョイントの段差、角欠け、打継ぎ部のレベル差が、AGVの停止、減速、走行ズレ、センサーエラー、搬送物の揺れにつながる場合があります。 こうした床起因のトラブルが増えると、復旧対応、待機時間、搬送能力の低下が発生し、せっかく導入したAGVの投資効果を発揮できません。 フロアエージェントのフロアブリッジ設置工事では、AGVの予定ルート、進入角度、走行頻度、積載荷重、充電エリアや搬入口との関係を確認し、必要な目地・ジョイント部分を滑らかにつなぎます。 床から受ける衝撃を抑えることで、停止回数や荷物への負担を減らし、安定稼働と搬送効率の向上を支えます。 導入後の不具合対策だけでなく、AGV導入前の床確認としても有効です。初期段階で床課題を把握することで、追加対応の手戻りも抑えやすくなります。 当社は、研磨、床補修、土間工事に対応しているため、床全体の状態を踏まえた改善提案が可能です。AGVのROI向上や自動倉庫の床課題でお困りの際は、弊社のホームページをご覧ください。

都市型立体ロボット倉庫『CUEBUS』

都市型立体ロボット倉庫『CUEBUS』
『CUEBUS(キューバス)』は、リニアモーターを利用した都市型立体ロボット倉庫です。 従来の自動倉庫は大規模向けであり、大変高価のもので、限られた大企業しか 導入はできませんでした。 『CUEBUS』はBOXを組み合わせるユニット構造形式(特許取得)として、 大規模は勿論、小規模向けの自動倉庫としてもご利用頂けます。 【特長】 ■商品自動格納/取出 ■高収容効率 ■簡易な設置/追加/再構成 ※詳しくはPDFをダウンロードして頂くか、お気軽にお問い合わせ下さい。
nowloading.gif

​お探しの製品は見つかりませんでした。

1 / 1

保管における倉庫内ロボットの導入

保管における倉庫内ロボットの導入とは?

保管の倉庫内ロボットの導入とは、倉庫内での商品の入出庫、ピッキング、棚への格納といった保管業務を自動化するために、自律走行ロボットや協働ロボットなどのロボット技術を活用することです。これにより、人手不足の解消、作業効率の向上、ヒューマンエラーの削減、作業環境の改善などを目指します。

​課題

初期投資とROIの懸念

ロボット導入には高額な初期費用がかかり、投資対効果(ROI)を明確に算出・証明することが難しい場合があります。

既存システムとの連携

既存の倉庫管理システム(WMS)や基幹システムとのデータ連携や互換性の問題が発生し、スムーズな運用が妨げられる可能性があります。

作業員のスキルと教育

ロボットの操作や保守、管理に必要なスキルを持つ人材が不足しており、新たな教育体制の構築や既存作業員のリスキリングが課題となります。

レイアウト変更と柔軟性

倉庫のレイアウトや取り扱う商品、作業フローの変更にロボットシステムが柔軟に対応できない場合があり、導入後の運用に制約が生じることがあります。

​対策

段階的導入とリース活用

まずは一部のエリアや工程からロボットを導入し、効果検証を行いながら段階的に拡大します。また、初期投資を抑えるためにリースやサブスクリプションモデルを活用します。

API連携と標準化

API(Application Programming Interface)を活用して既存システムとのデータ連携を可能にし、システム間の互換性を高めます。標準化されたインターフェースを持つロボットシステムを選択します。

包括的な研修プログラム

ロボットの操作、メンテナンス、トラブルシューティングに関する包括的な研修プログラムを開発・実施し、作業員のスキルアップを図ります。外部専門家との連携も検討します。

モジュール式・カスタマイズ性

レイアウト変更や作業フローの変更に容易に対応できる、モジュール式でカスタマイズ性の高いロボットシステムを選択します。導入前に将来的な拡張性も考慮します。

​対策に役立つ製品例

自律走行搬送ロボット

倉庫内を自律的に移動し、商品の運搬やピッキング作業を支援するロボット。既存の床面をそのまま利用でき、導入のハードルが比較的低い。

ピッキング支援ロボットアーム

棚から商品を取り出す作業を自動化するロボットアーム。人手では困難な高所や重量物の取り扱いも可能にし、作業員の負担を軽減する。

自動倉庫システム連携ソフトウェア

ロボットと倉庫管理システム(WMS)を連携させ、最適な搬送ルートや作業指示を自動生成するソフトウェア。システム全体の最適化と効率化を実現する。

協働型ピッキングロボット

人間と安全に協働しながらピッキング作業を行うロボット。作業員の隣で商品を仕分けたり、運搬したりすることで、作業効率を向上させる。

⭐今週のピックアップ

noimage_l.gif

読み込み中

ikkatsu_maru_flat_shadow.png
bottom of page